Детаљно објашњење три главне контролне тачке серво, степер и претварање фреквенције!
Део контроле периферног покрета индустријских робота углавном укључује три дела: серво контролу, контролу корака и контролу конверзије фреквенције. Хајде да одговоримо на ове контролне тачке једну по једну.
серво контрола
1, Принцип рада АЦ серво мотора
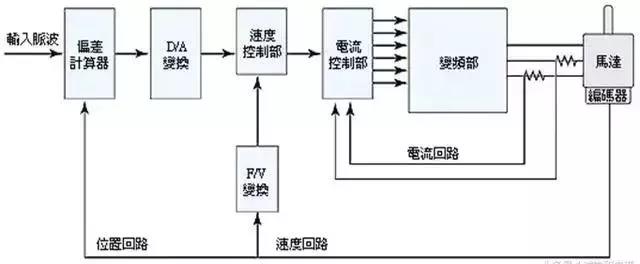
Ротор унутар серво мотора је трајни магнет, а У/В/В трофазна електрична енергија коју контролише возач формира електромагнетно поље. Ротор се ротира под дејством овог магнетног поља. У исто време, уграђени енкодер мотора шаље сигнал возачу, а возач упоређује вредност повратне информације са циљном вредношћу да би подесио угао ротације ротора. Тачност серво мотора је одређена тачношћу енкодера (број линија).
2, Састав и класификација серво система
Састав:
Серво систем је општи термин за управљачке системе који користе положај и угао као контролне варијабле. Системи који су повезани са положајем и углом, као што су брзина, угаона брзина, убрзање и сила, такође су укључени у серво систем.
Класификација:
1. Класификовани по структури управљања: отворени и затворени круг.
2. Класификовано према компонентама за вожњу:
а. Серво систем корачног мотора.
б. ДЦ мотор серво систем.
ц. АЦ мотор серво систем.
3, карактеристике серво мотора (АЦ)
1 Висока прецизност позиционирања, обични серво мотори могу достићи 0.036 степени
2 Брзо време одзива.
3 Контрола је згодна и флексибилна, а контролни систем је једноставан за имплементацију.
4 Доступни су многи модели, а различити типови се могу изабрати у складу са различитим окружењима апликације.
5 Обезбедите потпуну контролу затвореног круга, која може благовремено пратити статус рада и извршити одговарајућа подешавања и измене.
4, Структура серво система
5, Кораци избора за серво контролу
1. Одредите механичке спецификације, оптерећење, крутост и друге параметре.
2. Потврдите параметре акције, као што су брзина кретања, ход, време убрзања и успоравања, циклус, тачност итд.
3. Изаберите инерцију мотора, инерцију оптерећења, инерцију конверзије осовине мотора и инерцију ротора.
4. Изаберите брзину ротације мотора.
5. Изаберите номинални обртни момент мотора. Обртни момент оптерећења, момент убрзања и успоравања, тренутни максимални обртни момент и стварни обртни момент.
6. Изаберите резолуцију механичке позиције мотора.
7. Изаберите модел мотора на основу горе наведеног.
6, Примена серво контроле

Контрола корака
1, Принцип рада корачних мотора
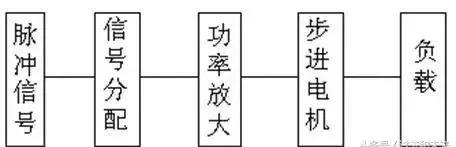
Корачни мотор је актуатор који претвара електричне импулсе у угаони померај. Када корачни драјвер прими импулсни сигнал, он покреће корачни мотор да ротира фиксни угао (који се назива "угао корака") у задатом правцу, а његова ротација се одвија корак по корак под фиксним углом. Угаони померај се може контролисати контролисањем броја импулса да би се постигло тачно позиционирање; Истовремено, брзина и убрзање ротације мотора могу се контролисати контролом фреквенције импулса, чиме се постиже циљ регулације брзине. Корачни мотори се могу користити као посебна врста мотора за потребе управљања, а имају широку примену у разним контролама отворене петље због своје карактеристике да нема акумулиране грешке (тачност од 100%).
2, Класификација корачних мотора
Често коришћени корачни мотори сада укључују реактивне корачне моторе (ВР), корачне моторе са перманентним магнетом (ПМ), хибридне корачне моторе (ХБ) и једнофазне корачне моторе.
Корачни мотори са сталним магнетом су углавном двофазни, са малим обртним моментом и запремином, и углом корака од 7,5 степени или 15 степени;
Реактивни корачни мотори су углавном трофазни и могу постићи велики излазни обртни момент. Угао корака је генерално 1,5 степени, али су и бука и вибрације значајни. Магнетно коло ротора реактивног корачног мотора је направљено од меких магнетних материјала, а на статору се налазе вишефазни побудни намотаји који генеришу обртни момент коришћењем промена у магнетној проводљивости.
Хибридни корачни мотор се односи на комбинацију предности трајних магнета и реактивних мотора. Подељен је на две фазе и пет фаза: угао корака две фазе је углавном 1,8 степени, док је угао корака пет фаза углавном 0,72 степена. Овај тип корачног мотора се највише користи.
3, систем корачног мотора
1. Терминологија за статичке индикаторе корачних мотора
а. Број фазе: Број парова побудних калемова који генеришу различита Н и С магнетна поља. Уобичајено представљено са мб Број откуцаја: Број импулса или проводљивог стања потребног да се заврши периодична промена магнетног поља је представљен са н, или се односи на број импулса потребних да би се мотор ротирао кроз угао нагиба зубаца.
ц. Угао корака: у складу са импулсним сигналом, угао ротације ротора мотора се помера θ Представља.
д. Момент позиционирања: Момент закључавања самог ротора мотора када мотор није укључен (узроковано хармоницима у облику зубаца магнетног поља и механичким грешкама).
е. Статички обртни момент: Момент закључавања осовине мотора када се мотор не ротира под номиналним статичким електричним дејством.
2. Динамички индикатори и терминологија корачних мотора
а. Тачност угла корака: Грешка између стварне вредности и теоријске вредности угла корака за сваки обрт корачног мотора.
б. Губитак корака: Број корака који је направио мотор током рада, који није једнак теоретском броју корака. То се зове губитни корак.
ц. Угао неусклађености: Угао под којим је оса зупца ротора померена од осе зубаца статора.
д. Максимална почетна фреквенција без оптерећења: Максимална фреквенција на којој се мотор може покренути директно без оптерећења под одређеним погонским обликом, напоном и називном струјом.
е. Максимална радна фреквенција без оптерећења: Максимална фреквенција брзине мотора без оптерећења под одређеним погонским обликом, напоном и називном струјом.
ф. Фреквенцијска карактеристика радног момента: Крива односа између излазног обртног момента и фреквенције коју је измерио мотор током рада под одређеним условима испитивања назива се фреквенцијска карактеристика радног момента.
4, Избор корачног мотора
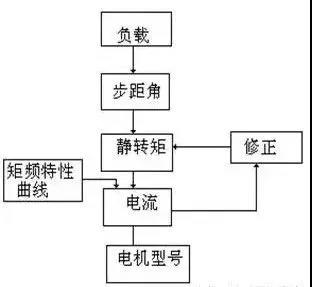
1. Избор угла корака: Угао корака мотора зависи од захтева за тачност оптерећења.
2. Избор статичког обртног момента: Избор статичког обртног момента се заснива на радном оптерећењу мотора. Генерално, статички обртни момент треба да буде унутар 2-3 пута оптерећења трењем.
3. Избор струје: Због различитих параметара струје, радне карактеристике се веома разликују. Струја мотора се може одредити на основу карактеристичне криве фреквенције обртног момента.
5, Неке карактеристике корачних мотора
1. Тачност општег корачног мотора је 3-5% угла корака и не акумулира се.
Максимална дозвољена температура на површини корачног мотора је углавном изнад 130 степени Целзијуса.
Обртни момент корачног мотора ће се смањити како се брзина повећава.
4. Корачни мотор може нормално да ради при малим брзинама, али ако пређе одређену брзину, не може да се покрене и праћен је звиждањем.
5. Корачне моторе треба користити у ситуацијама мале брзине - брзина не би требало да прелази 1000 обртаја у минути.

ВИ Поређење перформанси између два типа мотора
1. Различита тачност контроле
Угао корака петофазног хибридног корачног мотора је углавном {{0}}.72 степена и 0.36 степени. Тачност контроле АЦ серво мотора је гарантована ротационим енкодером на задњем крају осовине мотора. За мотор са стандардним 2500 линијским енкодером, његов импулсни еквивалент је 360 степени /10000=0.036 степени, а тачност серво мотора је већа од оне код корачног мотора.
2. Различите нискофреквентне карактеристике
Корачни мотори су склони нискофреквентним вибрацијама при малим брзинама. АЦ серво мотор ради веома глатко и нема вибрација чак и при малим брзинама.
3. Различите могућности преоптерећења
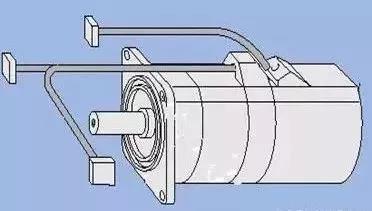
Корачни мотори углавном немају капацитет преоптерећења. АЦ серво мотори имају јак капацитет преоптерећења.
4. Различите оперативне перформансе
Контрола корачног мотора је контрола отворене петље. Ако је почетна фреквенција превисока или је оптерећење превелико, лако је изазвати губитак корака или блокаду ротора. Ако је брзина превисока при заустављању, лако је изазвати прекорачење. Систем АЦ серво погона је контрола затворене петље, а возач може директно узорковати повратни сигнал енкодера мотора. Унутрашња структура петљи положаја и брзине генерално не узрокује губитак корака или прекорачење корачног мотора, а перформансе управљања су поузданије.
5. Различите перформансе одзива брзине
Корачном мотору је потребно 200-400 милисекунди да убрза од мировања до радне брзине (обично неколико стотина обртаја у минути). Перформансе убрзања АЦ серво система су добре. Узимајући Панасониц МСМА 400В АЦ серво мотор као пример, потребно је само неколико милисекунди да се убрза са статичког на његову номиналну брзину од 3000РПМ, и може се користити у контролним ситуацијама које захтевају брзо покретање и заустављање
6. Различите фреквентне карактеристике обртног момента
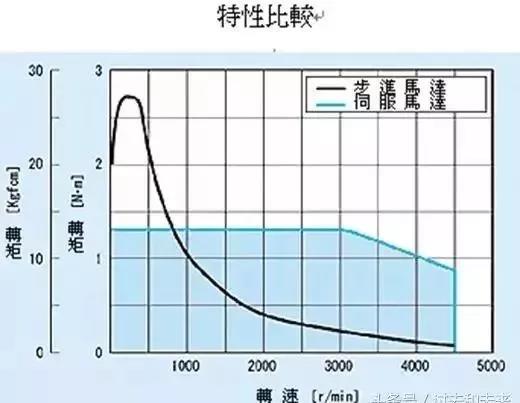
Излазни обртни момент корачног мотора опада са повећањем брзине и нагло опада при већим брзинама. АЦ серво мотор даје константан обртни момент.
Укратко, АЦ серво системи надмашују корачне моторе у многим аспектима перформанси. Али у неким ситуацијама мале потражње, корачни мотори се често користе као извршни мотори. Стога, у процесу пројектовања контролног система, више фактора као што су захтеви за управљање и трошкови треба свеобухватно размотрити, и одабрати одговарајуће управљачке моторе.
Контрола променљиве фреквенције
1, Увод у Генерал Моторс
Трофазни кавезни мотор наизменичне струје је најчешћи тип индукционог мотора, а његова структура и карактеристике су следеће:
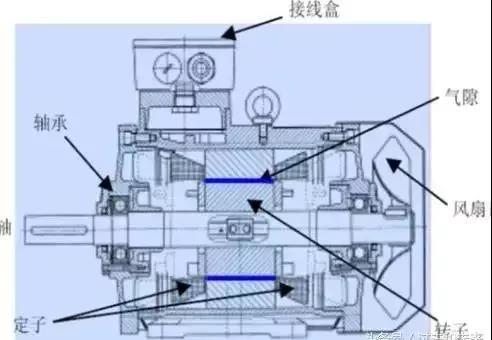
感应电机的构造示意图
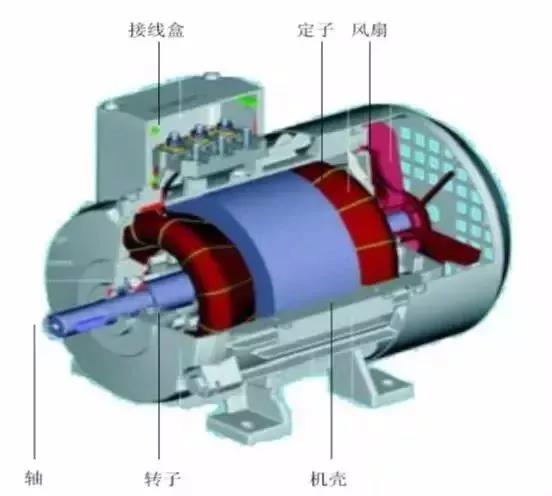
Шематски дијаграм конструкције мотора
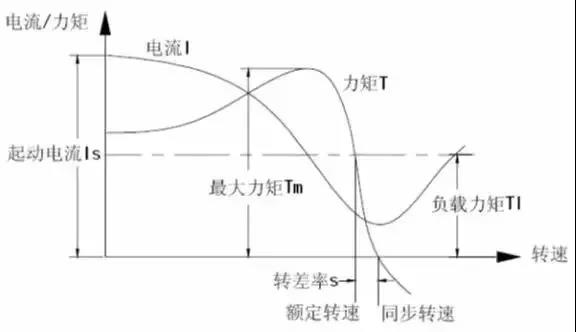
2, Принципи и састав фреквентних претварача
Претварач фреквенције је контролни уређај који може лако и слободно да мења брзину мотора наизменичне струје. Метод за промену брзине АЦ мотора је следећи.
Фреквентни претварач постиже регулацију брзине променом фреквенције напајања мотора наизменичне струје:
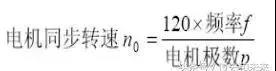
变频器的构成如下:
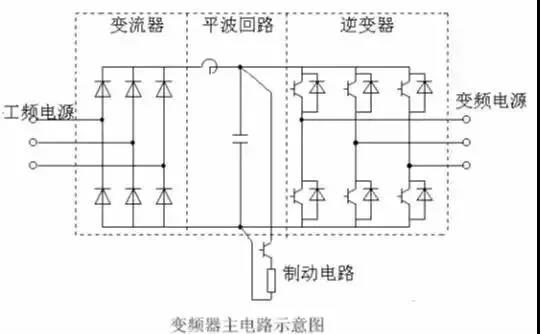
1. Претварач (исправљач)
Диодни мостни исправљач се широко користи, као што је приказано на слици 1, који претвара напајање фреквенцијом напајања у једносмерно напајање. Два сета транзисторских претварача се такође могу користити за формирање реверзибилног претварача, који може да обавља регенеративни рад због свог реверзибилног смера снаге.
2. Коло равног таласа
У исправљеном једносмерном напону исправљача постоји пулсирајући напон 6 пута већи од фреквенције напајања, а пулсирајућа струја коју генерише инвертер такође изазива промене једносмерног напона. За сузбијање флуктуација напона, индуктори и кондензатори се користе за апсорпцију пулсирајућег напона (струје). Када је капацитет уређаја мали, ако постоји маргина у компонентама које се састоје од напајања и главног кола, индуктивност се може изоставити и може се користити једноставно коло равног таласа.
3. Инвертер
За разлику од исправљача, инвертори претварају једносмерну струју у наизменичну на потребној фреквенцији, омогућавајући шест комутационих уређаја да спроведу и искључе се на унапред одређено време, што резултира 3-фазним излазом наизменичне струје.
4. Кочиони круг
Када се асинхрони мотор користи у области регенеративног кочења (са негативном стопом клизања), регенеративна енергија се складишти у кондензатору кола равног таласа, што доводи до повећања једносмерног напона. Уопштено говорећи, енергија акумулирана инерцијом механичког система (укључујући електрични мотор) већа је од енергије коју чува кондензатор. Када је потребно брзо кочење, реверзибилни инвертер се може користити за пружање повратне информације напајању или постављање кочионог кола (прекидач и отпорник) да троши регенеративну снагу, како би се спречио пораст напона ДЦ кола.
3, сврха примене и сврха фреквентних претварача
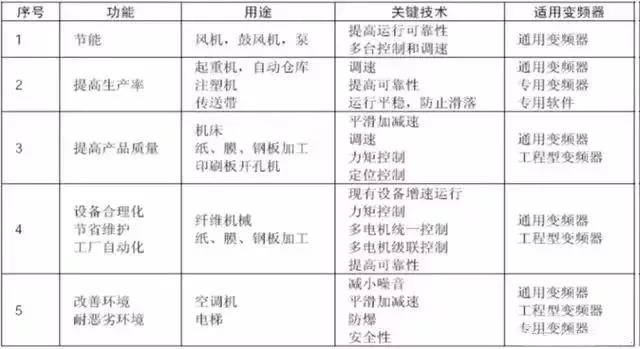
Погон са променљивом брзином састављен од фреквентног претварача и мотора на наизменичну струју назива се фреквентни претварач, а његове функционалне сврхе су следеће. Можда међу њима постоје међусобне корелације, али заправо нема јасне класификације. Ова табела је само за референцу.